#include <PHJoint1D.h>
Spr::PHJointBaseを継承しています。
Spr::PHJointHinge, と Spr::PHJointSliderに継承されています。
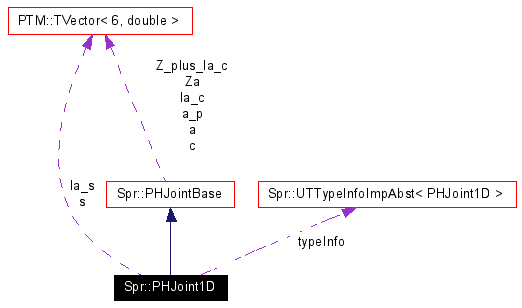
Spr::PHJoint1Dのコラボレーション図
PHJoint1D.h の 11 行で定義されています。
|
|
トルクを追加
PHJoint1D.h の 20 行で定義されています。 参照先 torque. |
|
|
トルクを設定
PHJoint1D.h の 21 行で定義されています。 参照先 torque. |
|
|
トルクを取得
PHJoint1D.h の 22 行で定義されています。 参照先 torque. |
|
|
関節角度を取得
PHJoint1D.h の 23 行で定義されています。 参照先 position. |
|
|
関節速度を取得
PHJoint1D.h の 24 行で定義されています。 参照先 velocity. |
|
|
積分
Spr::PHJointBaseを再定義しています。 |
|
|
articulated inertia & ZA-force
Spr::PHJointBaseを再定義しています。 |
|
|
このジョイントの加速度計算.詳細は基本クラスのコメントを参照.
Spr::PHJointBaseを実装しています. |
|
|
関節の自由度
Spr::PHJointBaseを実装しています. PHJoint1D.h の 30 行で定義されています。 |
|
|
関節位置の取得
Spr::PHJointBaseを実装しています. PHJoint1D.h の 32 行で定義されています。 参照先 position. |
|
|
関節速度の取得
Spr::PHJointBaseを実装しています. PHJoint1D.h の 34 行で定義されています。 参照先 velocity. |
|
|
関節加速度の取得
Spr::PHJointBaseを実装しています. PHJoint1D.h の 36 行で定義されています。 参照先 accel. |
|
|
関節トルクの取得
Spr::PHJointBaseを実装しています. PHJoint1D.h の 38 行で定義されています。 参照先 torque. |
|
||||||||||||
|
関節トルクの設定
Spr::PHJointBaseを実装しています. PHJoint1D.h の 40 行で定義されています。 参照先 torque. |
|
||||||||||||
|
関節トルクを加える
Spr::PHJointBaseを実装しています. PHJoint1D.h の 42 行で定義されています。 参照先 torque. |
|
|
姿勢などの再設定 非再帰 基本的な状態量(PHJointStateの内容)がLoadedやLoadStateでセットされた後に、 従属変数を計算するための関数 Spr::PHJointBaseを再定義しています。 |
|
|
状態の読み出し
Spr::PHJointBaseを再定義しています。 |
|
|
状態の保存
Spr::PHJointBaseを再定義しています。 |
|
|
クラス名の取得などの基本機能の実装
Spr::PHJointBaseを再定義しています。 Spr::PHJointHinge, と Spr::PHJointSliderで再定義されています。 PHJoint1D.h の 13 行で定義されています。 |
|
|
可動範囲(最大値)
PHJoint1D.h の 13 行で定義されています。 |
|
|
可動範囲(最小値)
PHJoint1D.h の 15 行で定義されています。 |
|
|
トルク
PHJoint1D.h の 16 行で定義されています。 参照元 AddJointTorque(), AddTorque(), GetJointTorque(), GetTorque(), SetJointTorque(), と SetTorque(). |
|
|
関節加速度
PHJoint1D.h の 17 行で定義されています。 参照元 GetJointAccel(). |
|
|
変位
PHJoint1D.h の 18 行で定義されています。 参照元 GetJointPosition(), と GetPosition(). |
|
|
速度
PHJoint1D.h の 19 行で定義されています。 参照元 GetJointVelocity(), と GetVelocity(). |
|
|
spatial joint axis in Fc coord.
PHJoint1D.h の 47 行で定義されています。 |
 1.4.1