メインページ | ネームスペース一覧 | クラス階層 | 構成 | Directories | ファイル一覧 | ネームスペースメンバ | 構成メンバ | ファイルメンバ | 関連ページ

クラス テンプレート Spr::PHJointMulti< NDOF >

他自由度の関節の基本クラス [詳細]

#include <PHJointMulti.h>

Spr::PHJointBaseを継承しています。

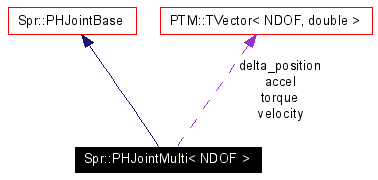
Spr::PHJointMulti< NDOF >のコラボレーション図

Collaboration graph
[凡例]
すべてのメンバ一覧

Public メソッド

Public 変数

Protected メソッド

Protected 変数


説明

template<int NDOF>
class Spr::PHJointMulti< NDOF >

他自由度の関節の基本クラス

PHJointMulti.h の 10 行で定義されています。


関数

template<int NDOF>
void Spr::PHJointMulti< NDOF >::AddTorque (  AVec  t  )  [inline]
 

トルクを追加

PHJointMulti.h の 17 行で定義されています。

template<int NDOF>
void Spr::PHJointMulti< NDOF >::SetTorque (  AVec  t  )  [inline]
 

トルクを設定

PHJointMulti.h の 18 行で定義されています。

template<int NDOF>
AVec Spr::PHJointMulti< NDOF >::GetTorque (   )  [inline]
 

トルクを取得

PHJointMulti.h の 19 行で定義されています。

template<int NDOF>
AVec Spr::PHJointMulti< NDOF >::GetVelocity (   )  [inline]
 

関節速度を取得

PHJointMulti.h の 20 行で定義されています。

template<int NDOF>
virtual int Spr::PHJointMulti< NDOF >::GetJointDof (   )  [inline, virtual]
 

関節の自由度

Spr::PHJointBaseを実装しています.

PHJointMulti.h の 22 行で定義されています。

template<int NDOF>
virtual double Spr::PHJointMulti< NDOF >::GetJointVelocity (  int  i  )  [inline, virtual]
 

関節速度の取得

Spr::PHJointBaseを実装しています.

PHJointMulti.h の 24 行で定義されています。

template<int NDOF>
virtual double Spr::PHJointMulti< NDOF >::GetJointAccel (  int  i  )  [inline, virtual]
 

関節加速度の取得

Spr::PHJointBaseを実装しています.

PHJointMulti.h の 26 行で定義されています。

template<int NDOF>
virtual double Spr::PHJointMulti< NDOF >::GetJointTorque (  int  i  )  [inline, virtual]
 

関節トルクの取得

Spr::PHJointBaseを実装しています.

PHJointMulti.h の 28 行で定義されています。

template<int NDOF>
virtual void Spr::PHJointMulti< NDOF >::SetJointTorque (  double  v,
int  i
)  [inline, virtual]
 

関節トルクの設定

Spr::PHJointBaseを実装しています.

PHJointMulti.h の 30 行で定義されています。

template<int NDOF>
virtual void Spr::PHJointMulti< NDOF >::AddJointTorque (  double  v,
int  i
)  [inline, virtual]
 

関節トルクを加える

Spr::PHJointBaseを実装しています.

PHJointMulti.h の 32 行で定義されています。

template<int NDOF>
void Spr::PHJointMulti< NDOF >::CompArticulatedInertia (  double  dt  )  [inline, virtual]
 

articulated inertia & ZA-force

Spr::PHJointBaseを再定義しています。

PHJointMulti.h の 34 行で定義されています。

template<int NDOF>
void Spr::PHJointMulti< NDOF >::PreIntegrate (  SGScene *  scene  )  [inline]
 

派生クラスのIntegrate() が呼び出す関数. 派生クラスのIntegrate()の例: void Integrate(double dt){ PreIntegrate(dt); ここで,delta_position から,関節の姿勢を計算. PropagateState(); PHJointBase::Integrate(dt); }

PHJointMulti.h の 55 行で定義されています。

template<int NDOF>
void Spr::PHJointMulti< NDOF >::CalcAccel (  double  dt  )  [inline, virtual]
 

< このジョイントの加速度計算.詳細は基本クラスのコメントを参照.

Spr::PHJointBaseを実装しています.

PHJointMulti.h の 88 行で定義されています。

template<int NDOF>
virtual void Spr::PHJointMulti< NDOF >::Reset (   )  [inline, protected, virtual]
 

姿勢などの再設定 非再帰 基本的な状態量(PHJointStateの内容)がLoadedやLoadStateでセットされた後に、 従属変数を計算するための関数

Spr::PHJointBaseを再定義しています。

PHJointMulti.h の 102 行で定義されています。


変数

template<int NDOF>
AVec Spr::PHJointMulti< NDOF >::torque
 

トルク

PHJointMulti.h の 13 行で定義されています。

template<int NDOF>
AVec Spr::PHJointMulti< NDOF >::accel
 

関節加速度

PHJointMulti.h の 14 行で定義されています。

template<int NDOF>
AVec Spr::PHJointMulti< NDOF >::delta_position
 

変位の変分

PHJointMulti.h の 15 行で定義されています。

template<int NDOF>
AVec Spr::PHJointMulti< NDOF >::velocity
 

速度

PHJointMulti.h の 16 行で定義されています。

template<int NDOF>
SMat Spr::PHJointMulti< NDOF >::S [protected]
 

spatial joint axis in Fc coord.

PHJointMulti.h の 99 行で定義されています。

template<int NDOF>
SMatTr Spr::PHJointMulti< NDOF >::S_tr [protected]
 

S' Sの独自の転地.

PHJointMulti.h の 100 行で定義されています。

template<int NDOF>
PTM::TMatrixCol<NDOF, NDOF, double> Spr::PHJointMulti< NDOF >::Iss [protected]
 

S'IaS のキャッシュ.

PHJointMulti.h の 101 行で定義されています。


このクラスの説明は次のファイルから生成されました:
Springheadに対してSun Apr 16 02:00:08 2006に生成されました。  doxygen 1.4.1