#include <HISpidar4.h>
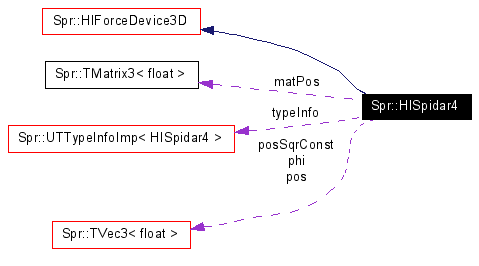
Spr::HIForceDevice3Dを継承しています。
Spr::HISpidar4のコラボレーション図
SPIDARの定数の設定例
Init(dev, motPos, 0.5776, 2.924062107079e-5f, 0.5f, 20.0f);

//	モータの取り付け位置. モータが直方体に取り付けられている場合は,
#define PX	0.265f	//	x方向の辺の長さ/2
#define PY	0.265f	//	y方向の辺の長さ/2
#define PZ	0.265f	//	z方向の辺の長さ/2
Vec3f motorPos[][4] =	//	モータの取り付け位置(中心を原点とする){
	{Vec3f(-PX, PY, PZ),	Vec3f( PX, PY,-PZ), Vec3f(-PX,-PY,-PZ), Vec3f( PX,-PY, PZ)},
	{Vec3f( PX, PY, PZ),	Vec3f(-PX, PY,-PZ), Vec3f( PX,-PY,-PZ), Vec3f(-PX,-PY, PZ)}
};

//	1ニュートン出すためのDAの出力電圧[V/N]
//	maxon:		0.008[m] / 0.0438[Nm/A] / 0.5[A/V] =  0.365296803653
//	千葉精機:	0.008[m] / 0.0277[Nm/A] / 0.5[A/V] =  0.5776
sp->VoltPerNewton(0.5776f);

//	1カウントの長さ [m/plus]	実測値: 2.924062107079e-5f
sp->LenPerPlus(2.924062107079e-5f);

//	最小張力 [N]
sp->MinForce(0.5f);

//	最大張力 [N]
sp->MaxForce(20.0f);
HISpidar4.h の 44 行で定義されています。
|
||||||||||||||||
|
出力可能な力を計算し、その出力の得点を計算する.
|
|
|
位置を計算するための行列の初期化
|
|
|
デバイスの初期化(使用前に呼ぶ)
|
|
||||||||||||||||||||||||||||
|
デバイスの初期化(使用前に呼ぶ)
|
|
|
キャリブレーションの前に行う処理
Spr::HIHapticDeviceを再定義しています。 HISpidar4.h の 83 行で定義されています。 |
|
|
キャリブレーション
Spr::HIHapticDeviceを再定義しています。 |
|
|
最低張力を出力
|
|
||||||||||||
|
力の出力
Spr::HIForceDevice3Dを再定義しています。 HISpidar4.h の 89 行で定義されています。 |
|
|
デバイスの目標力出力を設定する
Spr::HIForceDevice3Dを実装しています. HISpidar4.h の 90 行で定義されています。 |
|
|
デバイスの状態を更新する.
Spr::HIForceDevice6Dを再定義しています。 |
|
|
デバイスの実際の提示力を返す
Spr::HIForceDevice6Dを実装しています. |
|
|
デバイスの現在位置を返す
Spr::HIForceDevice6Dを実装しています. HISpidar4.h の 96 行で定義されています。 |
|
|
位置を計算するための定数
HISpidar4.h の 51 行で定義されています。 |
|
|
位置を計算するための行列
HISpidar4.h の 53 行で定義されています。 |
|
|
モータ
HISpidar4.h の 59 行で定義されています。 |
|
|
デバイスのタイプ
Spr::HIForceDevice3Dを再定義しています。 HISpidar4.h の 75 行で定義されています。 |
 1.4.1