メインページ | ネームスペース一覧 | クラス階層 | 構成 | Directories | ファイル一覧 | ネームスペースメンバ | 構成メンバ | ファイルメンバ | 関連ページ

クラス Spr::PHSolid

剛体 [詳細]

#include <PHSolid.h>

Spr::SGObjectを継承しています。

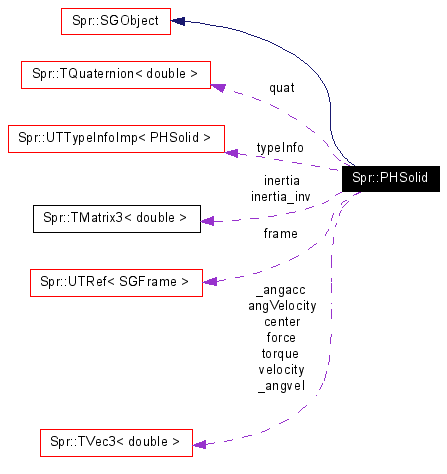
Spr::PHSolidのコラボレーション図

Collaboration graph
[凡例]
すべてのメンバ一覧

Public メソッド

Static Public 変数

Protected 変数

Private 変数


説明

剛体

PHSolid.h の 23 行で定義されています。


コンストラクタとデストラクタ

Spr::PHSolid::PHSolid (   ) 
 

構築


関数

bool Spr::PHSolid::AddChildObject (  SGObject *  o,
SGScene *  s
)  [virtual]
 

ロード時に使用.

Spr::SGObjectを再定義しています。

size_t Spr::PHSolid::NReferenceObjects (   )  [virtual]
 

1

Spr::SGObjectを再定義しています。

SGObject* Spr::PHSolid::ReferenceObject (  size_t  i  )  [virtual]
 

フレームを返す.

Spr::SGObjectを再定義しています。

void Spr::PHSolid::Loaded (  SGScene *  scene  )  [virtual]
 

ロード終了時の初期化

Spr::SGObjectを再定義しています。

void Spr::PHSolid::Step (  SGScene *  s  ) 
 

時刻を進める.

void Spr::PHSolid::AddForce (  Vec3d  f  ) 
 

力を質量中心に加える

void Spr::PHSolid::AddTorque (  Vec3d  t  )  [inline]
 

トルクを加える

PHSolid.h の 64 行で定義されています。

参照先 torque.

void Spr::PHSolid::AddForce (  Vec3d  f,
Vec3d  r
) 
 

力を 位置r(World系) に加える

void Spr::PHSolid::ClearForce (   ) 
 

力とトルクをクリア

Vec3d Spr::PHSolid::GetForce (   )  const [inline]
 

加えられた力

PHSolid.h の 69 行で定義されています。

参照先 force.

Vec3d Spr::PHSolid::GetTorque (   )  const [inline]
 

加えられたトルク

PHSolid.h の 70 行で定義されています。

参照先 torque.

void Spr::PHSolid::SetForce (  Vec3d  f  )  [inline]
 

力を設定する

PHSolid.h の 71 行で定義されています。

参照先 force.

void Spr::PHSolid::SetTorque (  Vec3d  t  )  [inline]
 

トルクをセットする

PHSolid.h の 72 行で定義されています。

参照先 torque.

SGFrame* Spr::PHSolid::GetFrame (   )  [inline]
 

フレームの取得

PHSolid.h の 74 行で定義されています。

参照先 frame.

void Spr::PHSolid::SetFrame (  SGFrame *  f  )  [inline]
 

フレームの設定 frame

PHSolid.h の 75 行で定義されています。

参照先 frame.

double Spr::PHSolid::GetMass (   )  [inline]
 

質量

PHSolid.h の 76 行で定義されています。

参照先 mass.

double Spr::PHSolid::GetMassInv (   )  [inline]
 

質量の逆数

PHSolid.h の 77 行で定義されています。

参照先 mass.

void Spr::PHSolid::SetMass (  double  m  )  [inline]
 

質量の設定

PHSolid.h の 78 行で定義されています。

参照先 mass.

void Spr::PHSolid::SetMassInv (  double  minv  )  [inline]
 

質量の逆数の設定

PHSolid.h の 79 行で定義されています。

参照先 mass.

Matrix3d Spr::PHSolid::GetInertia (   )  [inline]
 

慣性テンソル

PHSolid.h の 81 行で定義されています。

参照先 inertia.

Matrix3d Spr::PHSolid::GetInertiaInv (   )  [inline]
 

慣性テンソルの逆数

PHSolid.h の 82 行で定義されています。

void Spr::PHSolid::SetInertia (  const Matrix3d &  I  )  [inline]
 

< 慣性テンソルの設定

PHSolid.h の 83 行で定義されています。

参照先 inertia.

void Spr::PHSolid::SetInertiaInv (  const Matrix3d &  Iinv  )  [inline]
 

< 慣性テンソルを逆数で設定

PHSolid.h の 87 行で定義されています。

PHIntegrationMode Spr::PHSolid::GetIntegrationMode (   )  [inline]
 

積分方式の取得

PHSolid.h の 93 行で定義されています。

参照先 integrationMode.

void Spr::PHSolid::SetIntegrationMode (  PHIntegrationMode  m  )  [inline]
 

積分方式の設定

PHSolid.h の 95 行で定義されています。

参照先 integrationMode.

Vec3d Spr::PHSolid::GetCenterPosition (   )  const [inline]
 

重心位置の取得

PHSolid.h の 99 行で定義されています。

参照先 center, と frame.

void Spr::PHSolid::SetCenterPosition (  const Vec3d &  p  )  [inline]
 

< 重心位置の設定

PHSolid.h の 101 行で定義されています。

参照先 center, と frame.

Matrix3d Spr::PHSolid::GetRotation (   )  const [inline]
 

向きの取得

PHSolid.h の 106 行で定義されています。

参照先 quat, と Spr::TQuaternion< ET >::to_matrix().

void Spr::PHSolid::SetRotation (  const Matrix3d &  r  )  [inline]
 

向きの設定

PHSolid.h の 108 行で定義されています。

参照先 frame, Spr::TQuaternion< ET >::from_matrix(), と quat.

Quaterniond Spr::PHSolid::GetOrientation (   )  const [inline]
 

向きの取得

PHSolid.h の 114 行で定義されています。

参照先 quat.

void Spr::PHSolid::SetOrientation (  const Quaterniond &  q  )  [inline]
 

向きの設定

PHSolid.h の 116 行で定義されています。

参照先 frame, quat, と Spr::TQuaternion< ET >::to_matrix().

Vec3d Spr::PHSolid::GetVelocity (   )  const [inline]
 

質量中心の速度の取得

PHSolid.h の 124 行で定義されています。

参照先 velocity.

void Spr::PHSolid::SetVelocity (  const Vec3d &  v  )  [inline]
 

質量中心の速度の設定

PHSolid.h の 126 行で定義されています。

参照先 velocity.

Vec3d Spr::PHSolid::GetAngularVelocity (   )  const [inline]
 

角速度の取得

PHSolid.h の 129 行で定義されています。

参照先 angVelocity.

void Spr::PHSolid::SetAngularVelocity (  const Vec3d &  av  )  [inline]
 

角速度の設定

PHSolid.h の 131 行で定義されています。

参照先 angVelocity.

Vec3d Spr::PHSolid::GetCenter (   )  const [inline]
 

ローカルフレームから見た,剛体の質量中心位置の設定

PHSolid.h の 134 行で定義されています。

参照先 center.

void Spr::PHSolid::SetCenter (  const Vec3d &  c  )  [inline]
 

ローカルフレームから見た,剛体の質量中心位置の取得

PHSolid.h の 136 行で定義されています。

参照先 center.

virtual void Spr::PHSolid::LoadState (  const SGBehaviorStates &  states  )  [virtual]
 

状態の読み出し

virtual void Spr::PHSolid::SaveState (  SGBehaviorStates &  states  )  const [virtual]
 

状態の保存


変数

Vec3d Spr::PHSolid::_angvel[4] [private]
 

数値積分係数

PHSolid.h の 24 行で定義されています。

double Spr::PHSolid::mass [protected]
 

質量

PHSolid.h の 27 行で定義されています。

参照元 GetMass(), GetMassInv(), SetMass(), と SetMassInv().

Matrix3d Spr::PHSolid::inertia [protected]
 

慣性テンソル

PHSolid.h の 28 行で定義されています。

参照元 GetInertia(), と SetInertia().

Vec3d Spr::PHSolid::force [protected]
 

力 (World)

PHSolid.h の 30 行で定義されています。

参照元 GetForce(), と SetForce().

Vec3d Spr::PHSolid::torque [protected]
 

トルク (World)

PHSolid.h の 31 行で定義されています。

参照元 AddTorque(), GetTorque(), と SetTorque().

Vec3d Spr::PHSolid::velocity [protected]
 

速度 (World)

PHSolid.h の 32 行で定義されています。

参照元 GetVelocity(), と SetVelocity().

Vec3d Spr::PHSolid::angVelocity [protected]
 

角速度 (World)

PHSolid.h の 33 行で定義されています。

参照元 GetAngularVelocity(), と SetAngularVelocity().

Vec3d Spr::PHSolid::center [protected]
 

質量中心の位置 (Local..frameのposture系)

PHSolid.h の 34 行で定義されています。

参照元 GetCenter(), GetCenterPosition(), SetCenter(), と SetCenterPosition().

Quaterniond Spr::PHSolid::quat [protected]
 

向き (World)

PHSolid.h の 35 行で定義されています。

参照元 GetOrientation(), GetRotation(), SetOrientation(), と SetRotation().

UTRef<SGFrame> Spr::PHSolid::frame [protected]
 

位置姿勢を表すフレーム.普通はWorldの直下のフレームを指定する. 同じ階層のフレームでなければならない. このフレームには,スケーリングを加えてはならない.

PHSolid.h の 40 行で定義されています。

参照元 GetCenterPosition(), GetFrame(), SetCenterPosition(), SetFrame(), SetOrientation(), と SetRotation().

PHIntegrationMode Spr::PHSolid::integrationMode [protected]
 

積分方式

PHSolid.h の 43 行で定義されています。

参照元 GetIntegrationMode(), と SetIntegrationMode().

UTTypeInfoImp< PHSolid > Spr::PHSolid::typeInfo [static]
 

クラス名の取得などの基本機能の実装

Spr::SGObjectを再定義しています。

PHSolid.h の 54 行で定義されています。


このクラスの説明は次のファイルから生成されました:
Springheadに対してSun Apr 16 02:00:15 2006に生成されました。  doxygen 1.4.1