メインページ | ネームスペース一覧 | クラス階層 | 構成 | Directories | ファイル一覧 | ネームスペースメンバ | 構成メンバ | ファイルメンバ | 関連ページ

クラス Spr::SGFrame

#include <SGFrame.h>

Spr::SGObject, と Spr::UTTreeNode< SGFrame, SGFrames >を継承しています。

Spr::D3Importに継承されています。

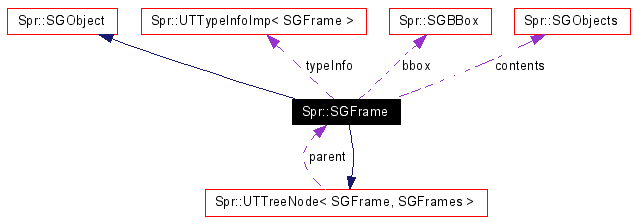
Spr::SGFrameのコラボレーション図

Collaboration graph
[凡例]
すべてのメンバ一覧

Public メソッド

シーングラフ構造の操作
姿勢(位置,向き)

Public 変数

Static Public 変数

Protected 変数


説明

シーングラフのインタフェースノード. シーングラフの操作を受け付けるノード.位置姿勢を保持する. 他のデータのポインタを保持する.

SGFrame.h の 66 行で定義されています。


関数

virtual size_t Spr::SGFrame::NChildObjects (   )  [virtual]
 

所有しているオブジェクトの数

Spr::SGObjectを再定義しています。

virtual SGObject* Spr::SGFrame::ChildObject (  size_t  i  )  [virtual]
 

所有しているオブジェクト

Spr::SGObjectを再定義しています。

virtual bool Spr::SGFrame::AddChildObject (  SGObject *  o,
SGScene *  s
)  [virtual]
 

子オブジェクトの追加

Spr::SGObjectを再定義しています。

virtual bool Spr::SGFrame::DelChildObject (  SGObject *  o,
SGScene *  s
)  [virtual]
 

子オブジェクトの削除

Spr::SGObjectを再定義しています。

virtual const UTTypeInfo** Spr::SGFrame::ChildCandidates (   )  [virtual]
 

子になりえるオブジェクトの型情報の配列

Spr::SGObjectを再定義しています。

void Spr::SGFrame::Clear (   ) 
 

子ノードなどをすべて消去する.

virtual void Spr::SGFrame::ReleaseDoc (   )  [inline, virtual]
 

関連付けられたdocを開放

Spr::SGObjectを再定義しています。

SGFrame.h の 112 行で定義されています。

void Spr::SGFrame::Print (  std::ostream &  os  )  const [virtual]
 

ノードのダンプ表示

Spr::SGObjectを再定義しています。

const Affinef& Spr::SGFrame::GetPosture (   )  [inline]
 

親ノードに対する姿勢(位置と回転をあらわす4x4行列)を返す.

SGFrame.h の 130 行で定義されています。

void Spr::SGFrame::SetPosture (  const Affinef &  a  )  [inline]
 

親ノードに対する姿勢(位置と回転をあらわす4x4行列)を設定する. PHSolidを使っているときは,SGFrame::SetPosture()は使ってはならない. 毎回,Solidが姿勢を上書きしてしまうので.

SGFrame.h の 134 行で定義されています。

Affinef Spr::SGFrame::GetWorldPosture (   )  [inline]
 

ワールド座標系に対する姿勢(位置と回転をあらわす4x4行列)を返す.

SGFrame.h の 136 行で定義されています。

参照先 Spr::UTTreeNode< T, ARRAY >::GetParent(), と posture.

参照元 SetWorldPosture().

void Spr::SGFrame::SetWorldPosture (  const Affinef &  a  )  [inline]
 

ワールド座標系に対する姿勢(位置と回転をあらわす4x4行列)を設定する. PHSolidを使っているときは,SGFrame::SetPosture()は使ってはならない. 毎回,Solidが姿勢を上書きしてしまうので.

SGFrame.h の 148 行で定義されています。

参照先 GetWorldPosture().

virtual void Spr::SGFrame::CalcBBox (   )  [virtual]
 

バウンディングボックスの計算

void Spr::SGFrame::GetBBoxSupport (  const Vec3f &  dir,
float &  minS,
float &  maxS
)  [inline]
 

バウンディングボックスの両端の取得

SGFrame.h の 158 行で定義されています。

void Spr::SGFrame::Loaded (  SGScene *  scene  )  [virtual]
 

ロード後,参照の解決が終わってから呼び出す関数.

Spr::SGObjectを再定義しています。

void Spr::SGFrame::EnumContents (  SGObjects &  objs  ) 
 

子フレームを含めて,すべてのContactsを列挙する


変数

UTTypeInfoImp< SGFrame > Spr::SGFrame::typeInfo [static]
 

クラス名の取得などの基本機能の実装

Spr::SGObjectを再定義しています。

SGFrame.h の 68 行で定義されています。

Affinef Spr::SGFrame::posture [protected]
 

姿勢

SGFrame.h の 72 行で定義されています。

参照元 GetWorldPosture().

SGBBox Spr::SGFrame::bbox
 

バウンディングボックス

SGFrame.h の 75 行で定義されています。

SGObjects Spr::SGFrame::contents
 

フレームの中身(子フレームは含まない)

SGFrame.h の 77 行で定義されています。


このクラスの説明は次のファイルから生成されました:
Springheadに対してSun Apr 16 01:59:16 2006に生成されました。  doxygen 1.4.1