メインページ | ネームスペース一覧 | クラス階層 | 構成 | Directories | ファイル一覧 | ネームスペースメンバ | 構成メンバ | ファイルメンバ | 関連ページ

クラス Spr::HISpidarCalcBase

#include <HISpidarCalcBase.h>

Spr::HISpidarCalc3Dofに継承されています。

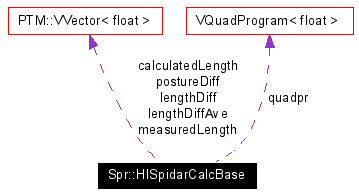
Spr::HISpidarCalcBaseのコラボレーション図

Collaboration graph
[凡例]
すべてのメンバ一覧

Public メソッド

Protected メソッド

Protected 変数

姿勢と力覚を計算するためのパラメータ.
姿勢ベクトル = a(ワイヤ長) = p(w(ワイヤ長)) a: ワイヤ長 から 姿勢ベクトル への変換関数. w: ワイヤ長 から ワイヤ接合位置ベクトル への変換関数. p: ワイヤ接合位置ベクトル から 姿勢ベクトル への変換関数

姿勢ベクトル = a(ワイヤ長) = p(w(ワイヤ長)) を偏微分すると Δ姿勢ベクトル = A・Δワイヤ長 = P・W・Δワイヤ長


説明

SPIDAR(糸を使った力覚提示装置)のための姿勢計算と力覚計算を行う 基本クラス. インタフェース(仮想関数)と, 2次計画法や繰り返し法による姿勢計算のための作業領域を用意する. void Spr::HISpidarCalcBase::MakeWireVec(), void Spr::HISpidarCalcBase::UpdatePos(), void Spr::HISpidarCalcBase::MeasureWire(), の3つの関数をオーバーライドすることで個々のSPIDARのための計算を行うように できる.

HISpidarCalcBase.h の 21 行で定義されています。


コンストラクタとデストラクタ

Spr::HISpidarCalcBase::HISpidarCalcBase (   )  [inline]
 

コンストラクタ

HISpidarCalcBase.h の 43 行で定義されています。

virtual Spr::HISpidarCalcBase::~HISpidarCalcBase (   )  [inline, virtual]
 

デストラクタ

HISpidarCalcBase.h の 44 行で定義されています。


関数

virtual void Spr::HISpidarCalcBase::Update (   )  [protected, pure virtual]
 

姿勢情報の更新

Spr::HISpidarCalc3Dof, Spr::HISpidarCalc6Dof, Spr::HISpidarFishing, Spr::HISpidarFishingRod, と Spr::HISpidarG6で実装されています.

PTM::VVector<float>& Spr::HISpidarCalcBase::Tension (   )  [inline, protected]
 

< 張力

HISpidarCalcBase.h の 47 行で定義されています。

void Spr::HISpidarCalcBase::Init (  int  dof,
const VVector< float > &  minF,
const VVector< float > &  maxF
)  [protected]
 

初期化

引数:
minF 最小張力
maxF 最大張力
dof エンドエフェクタの自由度

Spr::HISpidarCalc3Dof, と Spr::HISpidarCalc6Dofで再定義されています。

virtual void Spr::HISpidarCalcBase::MakeWireVec (   )  [protected, pure virtual]
 

ワイヤ方向ベクトルの計算

Spr::HISpidarCanoe, Spr::HISpidarFishing, Spr::HISpidarFishingRod, と Spr::HISpidarG6で実装されています.

virtual void Spr::HISpidarCalcBase::UpdatePos (   )  [protected, pure virtual]
 

ワイヤ設置位置座標の更新

Spr::HISpidarFishing, Spr::HISpidarFishingRod, と Spr::HISpidarG6で実装されています.

virtual void Spr::HISpidarCalcBase::MeasureWire (   )  [protected, pure virtual]
 

ワイヤ長の計測

Spr::HISpidarFishing, Spr::HISpidarFishingRod, と Spr::HISpidarG6で実装されています.


変数

PTM::VVector<float> Spr::HISpidarCalcBase::measuredLength [protected]
 

計測したワイヤ長

HISpidarCalcBase.h の 33 行で定義されています。

PTM::VVector<float> Spr::HISpidarCalcBase::calculatedLength [protected]
 

前の姿勢から計算されるワイヤ長

HISpidarCalcBase.h の 34 行で定義されています。

PTM::VMatrixRow<float> Spr::HISpidarCalcBase::matA [protected]
 

行列 A

HISpidarCalcBase.h の 35 行で定義されています。

PTM::VMatrixRow<float> Spr::HISpidarCalcBase::matATA [protected]
 

A * Aの転置.

HISpidarCalcBase.h の 36 行で定義されています。

PTM::VVector<float> Spr::HISpidarCalcBase::lengthDiff [protected]
 

Δワイヤ長 = 計測ワイヤ長 - 算出ワイヤ長. lengthDiff[i] is the measured SetLength of this time minus the computed legth of last time

HISpidarCalcBase.h の 37 行で定義されています。

PTM::VVector<float> Spr::HISpidarCalcBase::lengthDiffAve [protected]
 

Δワイヤ長の平均値

HISpidarCalcBase.h の 38 行で定義されています。

PTM::VVector<float> Spr::HISpidarCalcBase::postureDiff [protected]
 

求めた姿勢の変化量 = A * lengthDiff

HISpidarCalcBase.h の 39 行で定義されています。

VQuadProgram<float> Spr::HISpidarCalcBase::quadpr [protected]
 

2次計画問題の計算クラス

HISpidarCalcBase.h の 41 行で定義されています。


このクラスの説明は次のファイルから生成されました:
Springheadに対してSun Apr 16 02:00:52 2006に生成されました。  doxygen 1.4.1