メインページ | ネームスペース一覧 | クラス階層 | 構成 | Directories | ファイル一覧 | ネームスペースメンバ | 構成メンバ | ファイルメンバ | 関連ページ

クラス Spr::HISpidarFishing

#include <HISpidarFishing.h>

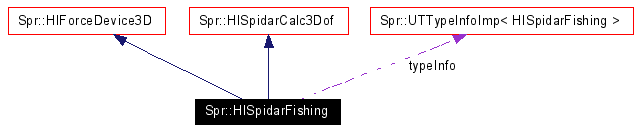
Spr::HIForceDevice3D, と Spr::HISpidarCalc3Dofを継承しています。

Spr::HISpidarFishingのコラボレーション図

Collaboration graph
[凡例]
すべてのメンバ一覧

Public メソッド

Public 変数

Static Public 変数

Protected メソッド


説明

エンドエフェクタ(グリップ)が剛体で6自由度なSPIDAR.糸の本数は可変. A SPIDAR with a 6DOF solid grip. The number of the strings is variable.@

HISpidarFishing.h の 14 行で定義されています。


関数

virtual bool Spr::HISpidarFishing::BeforeCalib (   )  [inline, virtual]
 

キャリブレーションの前に行う処理

Spr::HIHapticDeviceを再定義しています。

HISpidarFishing.h の 29 行で定義されています。

virtual bool Spr::HISpidarFishing::Calib (   )  [virtual]
 

キャリブレーション

Spr::HIHapticDeviceを再定義しています。

void Spr::HISpidarFishing::SetMinForce (   ) 
 

最低張力を出力

Vec3f Spr::HISpidarFishing::GetPos (   )  [inline, virtual]
 

位置の取得

Spr::HIForceDevice6Dを実装しています.

HISpidarFishing.h の 36 行で定義されています。

void Spr::HISpidarFishing::SetForce (  const Vec3f &  f  )  [inline, virtual]
 

力の設定

Spr::HIForceDevice3Dを実装しています.

HISpidarFishing.h の 41 行で定義されています。

void Spr::HISpidarFishing::SetWeight (  float  s = 0.3f,
float  t = 1.0f
)  [inline]
 

重み付けの設定

HISpidarFishing.h の 45 行で定義されています。

Vec3f Spr::HISpidarFishing::GetForce (   )  [inline, virtual]
 

力の取得

Spr::HIForceDevice6Dを実装しています.

HISpidarFishing.h の 48 行で定義されています。

int Spr::HISpidarFishing::HISpidarFishing::GetButton (  int  ch  )  [inline]
 

ボタン情報の取得

HISpidarFishing.h の 53 行で定義されています。

参照先 button.

virtual void Spr::HISpidarFishing::Update (  float  dt  )  [virtual]
 

デバイスの状態を更新する.

Spr::HIForceDevice6Dを再定義しています。

virtual void Spr::HISpidarFishing::Update (   )  [inline, virtual]
 

姿勢情報の更新

Spr::HISpidarCalc3Dofを再定義しています。

HISpidarFishing.h の 60 行で定義されています。

virtual void Spr::HISpidarFishing::MakeWireVec (   )  [protected, virtual]
 

ワイヤ方向ベクトルの計算

Spr::HISpidarCalcBaseを実装しています.

virtual void Spr::HISpidarFishing::UpdatePos (   )  [protected, virtual]
 

ワイヤ設置位置座標の更新

Spr::HISpidarCalcBaseを実装しています.

virtual void Spr::HISpidarFishing::MeasureWire (   )  [protected, virtual]
 

ワイヤ長の計測

Spr::HISpidarCalcBaseを実装しています.


変数

std::vector<HISpidarMotor> Spr::HISpidarFishing::motor
 

モータ

HISpidarFishing.h の 16 行で定義されています。

std::vector<DVPioBase*> Spr::HISpidarFishing::button
 

ボタン

HISpidarFishing.h の 17 行で定義されています。

参照元 HISpidarFishing::GetButton().

UTTypeInfoImp< HISpidarFishing > Spr::HISpidarFishing::typeInfo [static]
 

デバイスのタイプ

Spr::HIForceDevice3Dを再定義しています。

HISpidarFishing.h の 20 行で定義されています。


このクラスの説明は次のファイルから生成されました:
Springheadに対してSun Apr 16 02:00:54 2006に生成されました。  doxygen 1.4.1