#include <HISpidarG6.h>
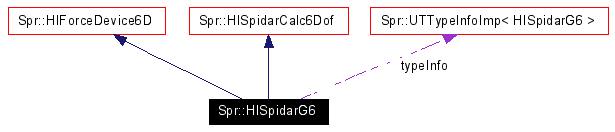
Spr::HIForceDevice6D, と Spr::HISpidarCalc6Dofを継承しています。
Spr::HISpidarCanoe, Spr::HISpidarG6C, Spr::HISpidarG6Jun, Spr::HISpidarG6O, Spr::HISpidarG6WB, Spr::HISpidarG6X, Spr::HISpidarG6X2, Spr::HISpidarG6X3, と Spr::HISpidarI7に継承されています。
Spr::HISpidarG6のコラボレーション図
HISpidarG6.h の 14 行で定義されています。
|
||||||||||||||||||||||||||||||||
|
デバイスの初期化(使用前に呼ぶ)
|
|
|
キャリブレーションの前に行う処理
Spr::HIHapticDeviceを再定義しています。 HISpidarG6.h の 27 行で定義されています。 |
|
|
キャリブレーション
Spr::HIHapticDeviceを再定義しています。 |
|
|
最低張力を出力
|
|
|
位置の取得
Spr::HIForceDevice6Dを実装しています. HISpidarG6.h の 34 行で定義されています。 |
|
|
角度の取得
Spr::HIForceDevice6Dを実装しています. HISpidarG6.h の 36 行で定義されています。 |
|
|
力の設定
Spr::HISpidarCalc6Dofを再定義しています。 HISpidarG6.h の 39 行で定義されています。 |
|
||||||||||||
|
トルクの設定
Spr::HIForceDevice6Dを実装しています. HISpidarG6.h の 41 行で定義されています。 |
|
||||||||||||||||
|
重み付けの設定
HISpidarG6.h の 43 行で定義されています。 |
|
|
力の取得
Spr::HIForceDevice6Dを実装しています. HISpidarG6.h の 46 行で定義されています。 |
|
|
トルクの取得
Spr::HIForceDevice6Dを実装しています. HISpidarG6.h の 48 行で定義されています。 |
|
|
ボタン情報の取得
HISpidarG6.h の 51 行で定義されています。 参照先 button. |
|
|
デバイスの状態を更新する.
Spr::HIForceDevice6Dを再定義しています。 Spr::HISpidarCanoeで再定義されています。 |
|
|
姿勢情報の更新
Spr::HISpidarCalc6Dofを再定義しています。 HISpidarG6.h の 58 行で定義されています。 |
|
|
ワイヤ方向ベクトルの計算
Spr::HISpidarCalcBaseを実装しています. Spr::HISpidarCanoeで再定義されています。 |
|
|
ワイヤ設置位置座標の更新
Spr::HISpidarCalcBaseを実装しています. |
|
|
ワイヤ長の計測
Spr::HISpidarCalcBaseを実装しています. |
|
|
モータ
HISpidarG6.h の 16 行で定義されています。 |
|
|
ボタン
HISpidarG6.h の 17 行で定義されています。 |
|
|
デバイスのタイプ
Spr::HIForceDevice6Dを再定義しています。 Spr::HISpidarCanoe, Spr::HISpidarG6C, Spr::HISpidarG6Jun, Spr::HISpidarG6O, Spr::HISpidarG6WB, Spr::HISpidarG6X, Spr::HISpidarG6X2, Spr::HISpidarG6X3, と Spr::HISpidarI7で再定義されています。 HISpidarG6.h の 20 行で定義されています。 |
 1.4.1